一、触觉成了具身智能的最后一块拼图
2026年11月第二周,具身智能赛道发生了一件看似低调、实则关键的事:11月10日,蚂蚁灵波科技开源触觉基础模型 LingBot-Touch,基于近5000小时真实触觉数据预训练,覆盖磁触觉、视触觉和压阻式三类主流传感原理,可将不同信号转化为同一套触觉表征,供不同灵巧手和动作模型使用。技术报告、模型权重与代码同步在 Hugging Face、GitHub 与魔搭社区开放下载。
同一周,谷歌 DeepMind 发布 Gemini Robotics 2.5,已与 Apptronik 合作在奔驰匈牙利、德国产线试运行,人形机器人 Apollo 2 分拣金属零件成功率达96%;英伟达发布 GR00T 2,灵巧操作演示里双臂机器人完成玩具卡车装配、贴快递面单等任务,本体正是天机智能的 Marvin Pro;11月11日,天机智能在 CoRL 2026 上首次带来自研的21自由度直驱灵巧手。
把这些事件放在一起看,一条清晰的产业脉络浮现出来:具身智能的能力边界,正在从”任务理解”向”物理操作”延伸;而物理操作的最后一公里,不在眼睛,在指尖。
二、为什么触觉是绕不开的硬骨头
许多精细操作中,机器人能看清物体在哪里,也能把手伸到正确的位置,却未必能顺利完成任务——因为手指碰到物体之后,受力是否合适、物体是否滑移,仅靠视觉难以判断。
以灵巧手拧瓶盖为例:深度信息可以帮助手指对准瓶盖;开始转动后,瓶盖可能已经松动,也可能指腹正沿着盖壁打滑。这两种情况在画面中相似,却需要不同的动作调整。指尖的接触位置、受力大小及其随时间的变化,都成为动作模型的重要判断依据,而这些信息往往被手指和物体遮挡,视觉难以获得。
这正是过去两年 VLA 模型在实验室演示中表现亮眼、但进入真实产线后成功率骤降的核心原因之一。2026年,顶尖团队集中释放一批高自由度灵巧手成果:MARC 方案把接触力与接触分布信息迁移到异构灵巧手,跨手抓取成功率从44%提升至71%;清华 UniDex 实现跨灵巧手零样本策略迁移;UC Berkeley、斯坦福与英伟达联合的 T-Rex 提出 MoT 混合 Transformer 架构,在12项接触密集任务上平均成功率65%,相比原有 VLA 基线提升30个百分点。
但一个更基础的问题始终悬而未决:触觉数据本身如何规模化、如何跨传感器复用、如何与通用动作模型解耦?LingBot-Touch 试图回答的正是这个问题。
三、LingBot-Touch 的技术拆解
LingBot-Touch 的核心设计思路是”按传感原理分别设置编码入口,先处理不同的原始信号,再将不同布局的触点映射到统一的指尖坐标空间,由共享模型学习接触位置、受力及其随时间的变化,输出统一的触觉Token”。
这套架构带来三个直接价值:
第一,跨传感器复用。 视触觉、磁触觉、压阻式等主流路线各有优势和局限,同样一次接触在不同传感原理和触点布局下会形成不同的原始信号。LingBot-Touch 通过统一表征层,让人戴触觉手套和遥操作灵巧手采集的数据可以共同用于训练。
第二,跨硬件迁移。 在 XHand1 灵巧手上,团队验证了触觉能力的跨硬件复用。XHand1 采用的磁触觉传感器型号并不在预训练数据中,模型学到的磁触觉经验全部来自人戴手套采集的数据。换到这只灵巧手后,保持 LingBot-Touch 参数不变,只用 XHand 的操作示范训练动作模型,即可实现稳定表现。
第三,轻量部署。 26项真机测试全部使用约530万参数的轻量版 LingBot-Touch-Tiny 完成,接入 LingBot-VLA、π0.5 和 T-Rex 后,模型参数量仅增加约0.13%至0.16%。
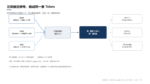
LingBot-Touch 将三类触觉信号编码为统一Token,供不同动作模型复用(来源:蚂蚁灵波官方技术报告)。
四、26项真机测试:14-26个百分点的提升从何而来
蚂蚁灵波在 Sharpa Wave 和 XHand1 两款灵巧手上进行了26项真机测试,涵盖翻书页、拧瓶盖、辨识麻将牌等精细操作。接入 LingBot-Touch 后,LingBot-VLA、π0.5、Diffusion Policy 和 T-Rex 四种动作模型的平均任务成功率较无触觉时提高约14至26个百分点。
一个具体案例:以 T-Rex 控制 Sharpa Wave 拧瓶盖为例,不使用触觉时任务成功率为56.25%,直接输入传感器原始信号为62.5%,接入 LingBot-Touch 的触觉表征后成功率达到90%。从56.25%到90%,中间隔着的不是”更多数据”,而是”更好的表征”——原始信号直接进入动作模型,模型需要同时学习”如何解读触觉”和”如何完成动作”两件事;统一表征把前者固化下来,动作模型只需要专注后者。
值得注意的是,LingBot-Touch 接入了四种不同动作模型,并不绑定蚂蚁灵波自研模型。它提供的是位于触觉传感器和动作模型之间的通用感知能力,而非某一硬件或某一策略的专用模块。
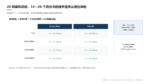
接入 LingBot-Touch 后四种动作模型真机任务成功率均达各自最高水平(来源:蚂蚁灵波官方)。
五、同一周的产业共振
Gemini Robotics 2.5 与奔驰产线的96%。 搭载该模型的人形机器人 Apollo 2 在分拣金属零件任务上成功率达96%,连续72小时无监督运行保持稳定。该模型首次嵌入”推理时引导机制”,当产线工人走入工作半径1.2米内,末端执行器立即降速至0.1m/s并启动声光预警——障碍物场景安全成功率提升33%,人员邻近场景提升43%。
英伟达 GR00T 2 与天机灵巧手的力控闭环。 CoRL 2026 现场,英伟达 Jim Fan 提到,GR00T 2 把未来画面的预测和动作的生成放进同一个扩散变压器里完成;到了机器人与物体直接接触的环节,力被统一换算成关节力矩,指尖三轴力经重定向落到机械臂每个关节的扭矩上。天机智能同期发布的21自由度直驱灵巧手,整机重量约750克,指尖额定出力10N,重复定位精度±0.05毫米。
华为 CloudRoboWM1.2。 2026年11月16日,华为云将正式推出首款昇腾原生的具身世界模型 CloudRoboWM1.2,把”模型—算力—工具链—场景生态”进一步咬合。
一周内具身智能赛道三重共振,触觉、VLA与世界模型同步推进。
六、冷静看待:触觉不是万能钥匙,但它是必要条件
蚂蚁灵波 CEO 朱兴表态:”以 GPT-6 Astra、Claude Fable 5.2 为代表的数字世界大语言模型进展,确实让机器人的复杂任务推理和物理操作能力更强。但要真正跑通操作闭环,物理操作泛化性这块硬骨头还是绕不开,很大程度上仍要靠具身基础模型自身的突破。”在他看来,通用大模型与具身基础模型更接近”1+1>2″的协同关系。这一判断与同期 OpenAI 第二次解散独立机器人专项团队的动作形成有趣对照——两条路线孰对孰错,需要更长时间的产业验证。
对国内从业者而言,LingBot-Touch 的开源提供了一个难得的”可复现基线”。5000小时触觉数据、530万参数的轻量版、26项真机测试的完整方法论,全部开放下载。具身智能的竞争正在从”本体硬件”转向”模型能力+场景工具链”的体系化竞争,触觉基础模型的开源,是这场转向中一个值得被记住的节点。

