2026年,人形机器人最不缺的是高光时刻:舞台上的空翻、展台前流畅的递物、发布会里越来越稳的步态,把”能动”这件事演到了极致。但产业界的注意力正在悄悄转移——当机器人真要走进工厂、站上产线,能不能捏住一枚薄壳零件、能不能感知工件正在打滑、能不能在连续作业后依然”手感稳定”,才是决定订单能否落地的关键。触觉感知,正成为横亘在量产前夜的核心壁垒。
一、断点在”决策”与”物理交互”之间
随着大模型让机器人在理解指令、任务推理、运动规划上不断进步,一个短板愈发突出:要把决策转化为稳定可靠的物理交互,机器人必须”摸得准”。据迈来芯(Melexis)在发布触觉指尖模组时的技术说明,抓取未知物体、在物体滑动时维持稳定夹持、在操作中避免损坏工件,都需要连续获取接触力的大小与方向——触觉反馈因此是人形机器人实现类人灵巧操作的必备条件。
问题在于现状。迈来芯指出,目前多数机器人仅搭载无触觉反馈的简易夹爪,或只支持单轴力检测;高端多模态触觉手大多仍停留在实验室阶段,存在成本高、定制化程度高、集成复杂等问题,较难规模化量产。这也解释了为什么2026年下半年,从海外传感厂商到国内汽车零部件企业,会密集在触觉这一环落子。
二、触觉不是一颗传感器,而是”分层感知”
触觉的难点在于分层:指尖需要极高的空间分辨率来捕捉纹理与滑移,夹爪需要宽量程与过载能力来应对工业冲击,全手则要在不占用本体算力的前提下完成大面积数据融合。近期两款产品正好对应这条逻辑。
据迈来芯2026年11月13日官方发布,其触觉指尖模组MLX90901基于Tactaxis®磁传感技术,可同步采集法向力与两个方向的切向力,支持最大15N法向力、4N切向力测量,满量程精度10%、典型分辨率200mN,搭载I²C接口;配套DVK90901评估套件即日起供货,这是该技术历经四年研发后的产品化落地(以上为厂商自报参数,未经第三方复现)。
国内一侧,据香山股份(002870.SZ)相关披露与媒体报道,其依托均胜群英推出柔性触觉传感器矩阵,覆盖灵巧手指尖、全手与工业夹爪:指尖模块仅1cm×1.7cm、空间分辨率达100个/cm²、最小触发力0.1N、法向力上限30N、响应时间小于10ms;工业夹爪最大夹持力30—100N可调、可承受500N过载;全手方案在指尖、指腹、掌心铺设超千个传感节点,具备IP65—67防尘防水,产品已进入送样测试及定点量产阶段(此为单一来源的公司口径,尚待第三方核实)。
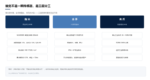
触觉感知的三层分工——指尖辨纹理、全手做融合、夹爪抗冲击(参数为厂商自报口径)。
三、官方划出的”及格线”
如果说厂商参数各说各话,那么政策文件给行业划了一条相对权威的及格线。北京市经济和信息化局2026年11月11日印发的《北京市具身智能机器人产业高质量发展行动方案(2026—2028年)》,在”加快形成关键零部件比较优势”一节中列出了明确指标:触觉传感器要达到力分辨率≤0.01牛、空间分辨率≤1毫米;六维力传感器满量程线性误差不高于0.1%、动态响应优于5kHz;灵巧手要实现额定负载寿命100万次、指尖力控分辨率0.1牛、单只成本万元以内。同一份文件还给整机定了目标——额定负载达自重40%以上、平均无故障工作时间超2000小时、连续作业工况下续航4小时以上。
把厂商新品对照这条线会发现差距与方向并存:Melexis的200mN典型分辨率、香山的0.1N最小触发力,距离”0.01牛力分辨率”仍有一个量级;而”单只灵巧手成本万元以内”更是把量产的性价比门槛写死。这份文件的价值不在于约束力,而在于它把行业默认的”够用标准”公开量化了。
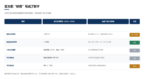
官方给出的关键零部件指标,是量产前的一把标尺(数据据北京市经信局行动方案)。
四、绕不开的”不可能三角“
触觉赛道绕不开性能、量产、成本构成的不可能三角:实验室样品灵敏度惊艳,却难扛百万次按压的工业考验;海外高端方案性能稳定,却单价高昂、交付周期长;多数国内厂商停留在小批量定制阶段,批次一致性、环境适应性无法满足规模化落地要求。
市场热度确实在升温。有行业推广材料称,2026年全球机器人触觉传感市场规模已达40亿—60亿元、预计2030年将逼近290亿元、年复合增长率超25%,国内灵巧手赛道仅上半年融资就突破30亿元、触觉传感器渗透率正从20%向60%跃升(这组数字出自单一二手来源,口径未经独立核验,宜作趋势参考而非精确结论)。资本涌入的同时,行业共识是:真正的门槛不在做出样品,而在跨过”从客户愿意测到客户愿意定”这道量产关。
五、三条冷静的判断
其一,触觉不是孤立部件,而要放进系统里衡量。据雪球等平台对均胜电子机器人业务的梳理(股吧口径、二手信息),其已形成”大脑控制器+算力背包+灵巧手触觉+能源系统”的组合,高算力控制器累计交付突破2000套。触觉作为”神经末梢”,只有与灵巧手、具身大脑、运动控制协同,才能形成”感知—决策—执行”的闭环,而不是又一颗孤立的传感器。
其二,1kHz力控与触觉是精细操作的地基。据GTC柏林相关技术拆解(CSDN二手整理),以WUJI Hand 2为代表的五指灵巧手已达每只手20个自由度、支持1kHz力控制与触觉感知——1kHz意味着控制系统每秒对力做一千次调整,这是”稳抓轻放”从演示口号变成产线确定动作的前提。灵巧手的工程难点,正是在极小空间内集成大量自由度并同时实现力控与触觉。
其三,量产不等于通用机器人成熟。当前触觉方案能完成的仍是边界清晰的任务;面对形状无规则、环境复杂多变的场景,还需视觉、运动规划、环境判断协同配合。量产的真正价值,在于打通产业链、压低核心零部件价格,让更多团队能基于成熟灵巧手迭代算法、积累真实场景数据——这也和”遥操作采数、反哺物理AI模型”的数据闭环路线咬合在一起。
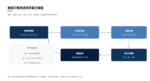
触觉的价值只有放进”感知—决策—执行—反馈”闭环里才成立。
留言聊聊:在你看来,人形机器人先补齐哪一环更能撬动量产——是力分辨率更高的触觉皮肤,是成本压到万元以内的灵巧手,还是把触觉数据喂回模型的采集闭环?

